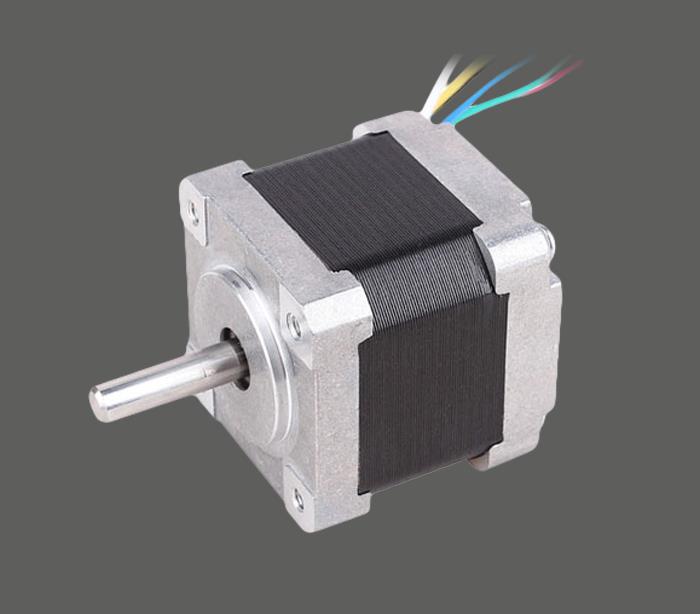
העיקרון הבסיסי של המנוע stepper
כמו מנוע מיוחד עבור פקד, המנוע stepper לא יכול להיות מחובר ישירות למקור הכוח DC או מתח חילופין AC, נסיעה ייעודי כוח stepper מנוע הנהג צריך לשמש. לפני הפיתוח של טכנולוגיית מיקרו וטכנולוגיה מחשב מיוחדת, מחולל אותות דופק בקר מומש לגמרי על ידי החומרה. מערכת הבקרה משמש רכיבים נפרדים או מעגלים משולבים כדי ליצור לולאה שליטה. לא רק איתור באגים וההתקנה היו מסובכים, אך גם לצרוך מספר רב של רכיבים, פעם היה להגדיר את הסוג, כדי לשנות את ערכת הבקרה, בטח מחדש את המעגל. דבר זה הופך צורך לפתח נהגים שונים עבור מנועים שונים, אשר יש קושי פיתוח גבוהה ועלות פיתוח, והוא קשה לשלוט, אשר מגביל את הקידום של צעד מוטורס.
היות המנוע דריכה מכשיר ממיר פולסים חשמליים תנועות מכניות דיסקרטית ויש לו נתונים טובים שליטה מאפיינים, המחשב הופך להיות מקור נהיגה אידאלי עבור stepper מוטורס. עם התפתחות הטכנולוגיה מיקרואלקטרוניקה ומחשב, חומרה ותוכנה בשיטת שליטה משולב הפך הזרם המרכזי, הדופק שליטה נוצרת על-ידי התוכנית לנהוג המעגל חומרה. מיקרו-שבב יחיד מחשב שולט המנוע דריכה דרך התוכנה כדי לחפור יותר את הפוטנציאל של המנוע. לכן, השימוש של מיקרו-שבב יחיד מחשב בקרת מנוע stepper הפך נמנע מגמה, כמו גם בתוך קו עם העידן הדיגיטלי.